FV-E-180
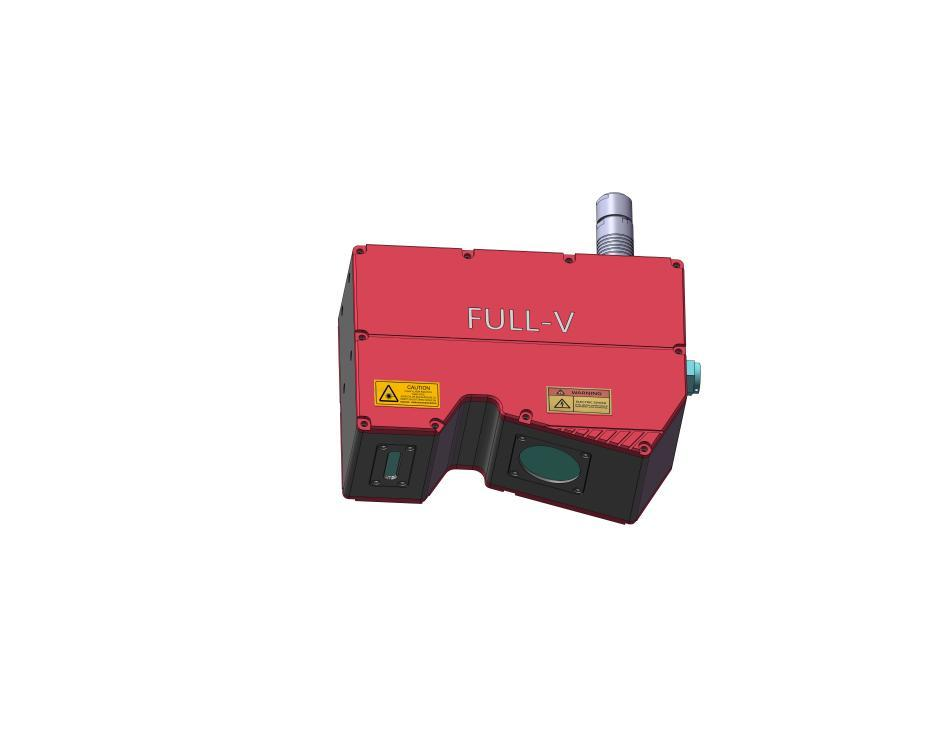
本系统基于 3D 点云剖面分析,自动提取焊缝区域并测量焊缝宽度与余高。
1.为确保测量基准准确,焊缝两侧母材表面应尽可能接近平面以保证基准面拟合的稳定性与测量精度。
2.系统针对余高 ≥2 mm 的焊缝具有稳定、可靠的检测性能低于该范围时,检测精度可能受点云分辨率与表面质量影响,
通过焊道扫描软件,直接扫描工件焊缝,生成高精度的点云外观图,并输出标准化数据文件
使用焊道检测软件,导入对应数据文件并开始检测,生成对应参数的指示图
焊缝检测线激光3D轮廓传感器
| 参数项 | FV-E-180(FV+系列) |
|---|---|
| 产品类型 | FV+系列 |
| 产品名称 | FV-E-180 |
| 成像方式 | 三维点云+2K 黑白二维 |
| 供电电压(V) | DC24V |
| 功率 | 30W |
| 帧率(Hz) | 1K |
| 分辨率(pixel) | 2048×N |
| 景深范围(mm) | 170–200 |
| 视场角 | 144@170mm 165@200mm |
| X 轴典型精度(mm) | 0.07@170mm 0.08@200mm |
| Z 轴典型精度(mm) | 0.1 mm |