3D视觉 激光焊缝跟踪传感器
高精检测 | 实时跟踪 | 多况稳定 —— 产品线丰富,抗干扰性强,适应焊缝多、种类多,能快速扩展。
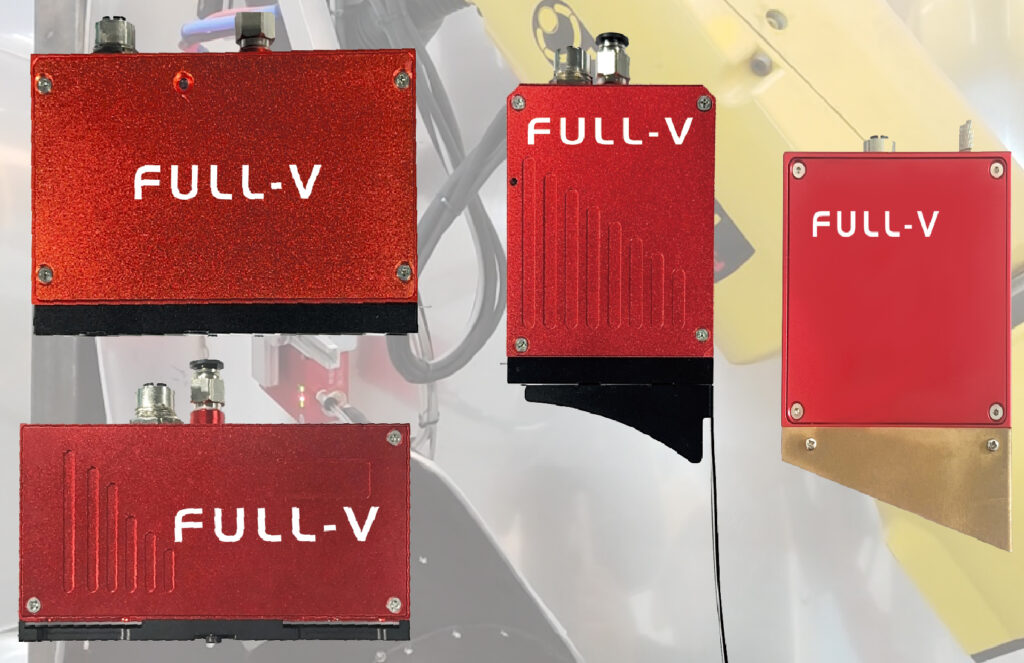

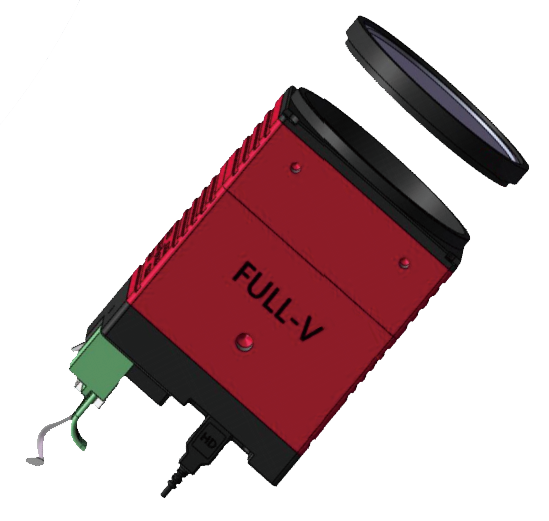
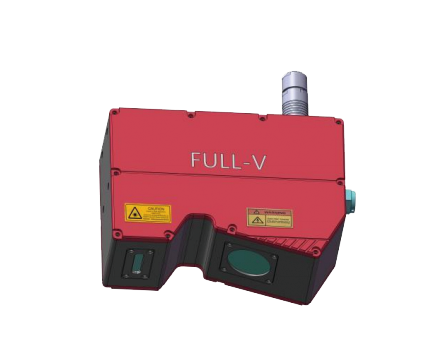
产品介绍
全视3D视觉激光焊缝跟踪传感器采用激光三角测量原理,配合自研图像算法,实时获取焊缝的三维特征信息, 为机器人提供焊接轨迹与工艺参数引导,从根本上解决下料误差、装配偏差与焊接热变形带来的轨迹偏移。
- 完整标准激光焊缝跟踪功能
- 工作距离大、体积小
- 防护等级高、焊接精度高
主要特点
复杂工况全面应对,从硬件防护到软件算法的完整能力
外形紧凑小巧
嵌入式控制器,体积小、功耗低、集成度高,结构紧凑,拆装方便
防护设计完善
内部结构设计可靠,适用于各种复杂、恶劣的工业生产环境
实时性强
高效的图像检测算法提高图像处理速度,特有的跟踪与标定算法保证实时性跟踪
抗干扰性强
内置风冷 / 风刀系统,3KV 电气防护设计,适应高频电磁与静电工业环境
灵活多样
即插即用,全焊缝支持,支持非标焊缝定制算法,支持 40 余种品牌机器人通信协议
操作简单
全图形化软件界面,参数设定流程化,帮助菜单详细,非专业人士也能快速上手。
系统工作原理
激光照射成像、算法提取、特征计算、实时纠偏,形成完整的焊缝跟踪闭环。
激光焊缝跟踪传感器利用激光器照射焊缝表面形成激光光带,高清相机接收并成像,通过算法处理, 将焊缝的三维特征转换为结构化信息,包括焊接接头坐标、错边、间隙等。
这些信息传送给机器人控制器,为机器人提供焊接所需的轨迹和工艺参数,引导机器人实时焊接或纠正工件偏差。 相对其它方案,激光焊缝跟踪具备非接触、精度高、速度快、适应性好的优势。
自动纠偏
边焊边测,实时修正焊枪轨迹,补偿受热变形与装配误差。
先扫后焊
先形成 3D 焊口模型,再自动规划焊接路径,实现扫描免编程。
01
激光器照射焊缝表面,形成清晰的激光光带。
02
高清相机接收反射光并成像,抑制弧光与飞溅干扰。
03
图像算法实时提取激光条纹中心,还原焊缝轮廓。
04
输出接头坐标、错边、间隙等结构化信息给机器人控制器。
产品参数
零缝隙系列(细对接系列)型号表
| 产品型号 | FV‑150‑ZO‑TD | FV‑210‑ZO‑TD |
|---|---|---|
| 体积 | 115*74*47mm | 115*74*47mm |
| 最佳观测距离 | 150mm | 205mm |
| 景深距离 | 135 ~ 165mm | 173 ~ 247mm |
| 纵向分辨率 | 0.05 ~ 0.07mm | 0.08 ~ 0.12mm |
| 可识别最小高度 | 0.6mm | 0.8mm |
| 视场宽度 | 25 ~ 30mm | 49 ~ 68mm |
| 横向分辨率 | 0.02 ~ 0.03mm | 0.03 ~ 0.04mm |
| 可识别最小宽度 | <0.08mm | <0.1mm |
| 检测频率 | 标准30HZ,高速60HZ | 标准30HZ,高速60HZ |
| 激光功率 | 10 ~ 40mW 可调 | 10 ~ 40mW 可调 |
| 工作电压 | 9 ~ 36V | 9 ~ 36V |
| 功耗 | PP‑5瓦,DP‑7瓦,SP‑10瓦 | PP‑5瓦,DP‑7瓦,SP‑10瓦 |
如需中距离系列(FV-160 / FV-240)或中远距离系列(FV-400 / FV-600)选型参数,请看型号详情页